domingo, 14 de octubre de 2012

Turtlebot, o robots basados en Roomba

En este artículo quiero hablar de robots diseñados en base los modernos robots aspiradora (en realidad de 3 modelos concretos). Estoy agrupando todos bajo el nombre de turtlebots, pero es un error que voy a permitirme porque quiero que todo el mundo sepa a que me refiero.

El turtlebot es el robot de investigación y experimentación más sencillo y económico disponible en el mercado. Se trata de OpenHardware desarrollado por Willow Garage (desarrolladores del middleware para robots ROS) por lo que no necesariamente hay que comprar el aparato sino que se  lo puede construir cada uno en su casa. Frente a opciones como las plataformas robóticas de MobileRobotics, se desmarca como la opción más recomendable para macroproyectos de cientos de agentes o para microproyectos de un único agente pese a que su autonomía, versatilidad y capacidad de carga son mínimas en comparación con un Pioneer.


Este robot puede simplificarse más debido a que en realidad se esta haciendo la customización del robot comercial Roomba de iRobot. Esta aspiradora dispone de un puerto serie accesible por donde provee de bastante información útil (con la ayuda de un pequeño circuito) como nivel de batería u odometría (muy importante).

Evidentemente, la plataforma requiere de hardware adicional como es una unidad de procesamiento donde  ejecutar un middleware y ejecutar los algoritmos que queramos probar. La elección de Willow Garage fue la de usar un netbook, pero no necesariamente tiene porque ser este equipo, podemos usar tanto una rasberry pi, como un PC 104, una PDA antigua... cualquier cosa que al menos pueda ejecutar Linux. Hay otras opciones por internet paralelas y muy válidas usando la aspiradora.

La versión que más me gusta es la que usa una viejisima iPaq. 


Si queremos seguir los pasos del turtlebot original es necesario instalar una Microsoft Kinect, accesorio de videoconsola que se ha convertido en la investigación como un elemento esencial por ser el sustituto perfecto de tres sensores habituales como son cámara, IMU y laser. Para que os hagáis una idea, el laser más barato del mercado no baja de los 2000 euros (aunque evidentemente no es comparable con el Kinect en precisión y alcance). 

Existe una última versión (que yo conozca) de estos turtlebot, y se trata del llamado bilibot que es el último en aparecer y el más caro al estar equipado con un brazo.


El cálculo es que con poco más de 400 euros tendréis vuestro turtlebot construido (reutilizando un poco de hardware y comprando algunos componentes de segunda mano)


miércoles, 10 de octubre de 2012

LG, los moviles y Optimus 2x P990


Bien, quería hacer una pequeña visión sobre el mundo de los móviles y el problema de la marca LG. Esta empresa, lleva mucho tiempo haciendo móviles con poco éxito a excepción del "LG chocolate" mítico. El problema que tienen los coreanos es poco comprensible, ya que desde siempre han sido punteros en tecnología y van por delante de todos sus competidores.

Fueron los primeros en sacar un móvil de doble núcleo, con lo que consiguieron el smartphone más rápido de la historia y a un coste bastante ajustado; los primeros en sacar un terminal con tecnología 3D, los primeros en usar el dual channel para memoría RAM... ahora con el Optimus G tendrán el mejor móvil del mercado pero... ¿Por qué incorporando la mejor tecnología a un precio super competente, no consiguen el beneplácito del mercado? La respuesta es sencilla, mala experiencia de usuario.

LG se ha caracterizado en la época de la explosión de los smartphone, por no optimizar las ROMs de forma que muchos sufren cuelgues, reinicios o perdidas de cobertura intermitentes. Esto unido a su falta de soporte por parte de LG que no da ninguna continuidad actualizando los Androids (referente a nuevas versiones del SO), hacen que el usuario final tenga una sensación de mala calidad en sus productos. Si unimos esto al boca a boca de los foros, la sangría de posibles clientes es muy importante. LG podría ocupar el puesto que ocupa Samsung sin ningún tipo de problemas, pero una mala planificación la llevan al fracaso tras fracaso (no absoluto pero si conforme a espectativas que levantaban).

Es significativo ver que cuando tienes un móvil LG, si le cambias la ROMs de serie por una cocinada, obtienes una mejora importante y se eliminan casi el 100% de los problemas (obviando los propios de la ROM no oficial que siempre los hay).

Ahora pasaré a hacer una review de un LG Optimus 2X P990 para que entendáis lo que quiero decir:

Características:
-Tegra 2 1GHz
-512MB de RAM
-Salida HDMI
-cornning gorilla glass
-Pantalla Super LCD IPS 
-Resolucion 800x480 en pantalla de 4"
-Lector de tarjetas micro SD
-Almacenamiento interno de 8 GB
-Wifi, GPS y A-GPS, bluetooth
-Cámara de 8Mpx
-Grabación de video HD 720 y 1080p
-Conector de sonido standar jack 3,5mm
-Bateria de 1500mAh

Todo esto en un movil de principios del 2011!!! cuando cualquiera diria que es propio de hoy en dia.

En mi opinión los acabados son perfectos (metálicos en algunas zonas como el borde del terminal y tapa trasera), muestran gran calidad y robustez, cosa que no pasa con muchas marcas. Pero siempre recomiendo, tener el móvil en las manos. NO HAY QUE FIARSE NUNCA, DE LAS APRECIACIONES DE LA GENTE!!! Casi todos las review que se pueden leer están sesgadas hacia un modelo concreto, y las comparativas serias nunca hablan de aspectos subjetivos, por lo que siempre es mejor tener el móvil en mano y evaluar por ti mismo. Lo que a uno le parece grande y pesado, a otro le parece justo para el tamaño de su bolsillo.

Para que sepáis mis predilecciones, y entendáis mis apreciaciones informo:
-Me gustan los teclados físicos.
-Si no existe teclado físico veo esencial tener una pantalla de al menos 4,3" en adelante, sin llegar a las 5" o a lo sumo rozándolo.
-Es importante tener una cámara no de muchos MPx sino de alta calidad y buena optica, si ambas cosas se juntan mejor.
-Duración de la batería es vital.
-La calidad de los materiales y acabados es algo primordial.

Partiendo de esto, tras un tiempo usando el movil he comprobado que tiene una de las mejores cámaras de móvil que conozco, la batería no dura como una blackberry o un nokia symbian, pero frente a otros Androids es aceptable teniendo el 3G activo (osea 32 horas no más, sin uso intensivo evidentemente). El GPS es MAGNIFICO, no había usado un móvil cuyo GPS cogiera antes señal de satélites que este. Las pegas, el software como ya he mencionado (aunque la ROM de serie esta super preparada y equipada con software útil, con una capa de personalización que me encanta bien organizada, donde las aplicaciones instaladas se distinguen de las que vienen de serie y las nunca abiertas se marcan con una N sobre el icono), la pantalla es pequeña aunque ya os imaginareis que esta próximo a los iphone por las 4".

¿Porque hablar de todo esto ahora?

Parece ser, que por una vez no soy el único que piensa en contra corriente de la amplia comunidad de usuarios de tecnología. Google también ha creido en LG, y se ha dado cuenta de los equipazos que preparan lo Koreanos, por lo que se esta especulando que el próximo "teléfono google" oficial, osea el nuevo NEXUS será un LG basado en el nuevo Optimus G. Esto quiere decir que el problema de software se desvanecerá, y se convertirá en el móvil de referencia SIN DUDA ALGUNA.

Recomendación, ponga un móvil LG en su vida, uno de segunda mano de algún usuario de algún foro que este cansado de tantos fallos, y metale una ROM cocinada. El acierto esta garantizado, precio regalado y hardware perfecto. (Antes de la compra, comprobar las ROMs cocinadas disponibles, para evitar sorpresas)

domingo, 30 de septiembre de 2012

RSF o Middleware para Robots

Una vez más creo oportuno hacer un break en mis entrada de opinión para ponerme un poco técnico y tratar de ayudar a los que sean curiosos o tengan problemas en sus proyectos. Esta vez voy a hacer una pequeña introducción a la robótica.

La robótica a gran escala, me refiero a sistemas con hardware de gran envergadura y no a los robots BEAM u otro tipo de robots simples (que no por ello son menos importantes), requiere de dispositivos cuyo manejo necesita de un software complejo. Por ejemplo, cuando se quiere usar un laser como es comprensible el acceso a los datos que provee este aparato, no es lo mismo que usar un sensor de proximidad de infrarojos o un sensor de ultrasonidos que pueden ser manejados por un simple PIC. De estas necesidades software se derivan muchas otras necesidades como: un sistema de computo potente (ordenador, pc104, placas con procesadores ARM potentes...), un conocimiento mucho más en profundidad del hardware, etc.

De esta problemática surgieron programas gigantes y nada reutilizables, para el control de un robot y de todos los dispositivos que lo componían. Por lo que si se construía un nuevo robot con componentes similares al anterior, no era posible reutilizar ni tan solo el software de esos componentes (salvo un buen diseño software). Gracias a Dios, entre los miembros de esta comunidad de investigadores habían muchos licenciados en computer science engineering (aka ingenierios informáticos)  y se dio con una solución bastante potente para el problema. Esta solución es el middleware para robots o RSF de las siglas Robotics Software Framework.

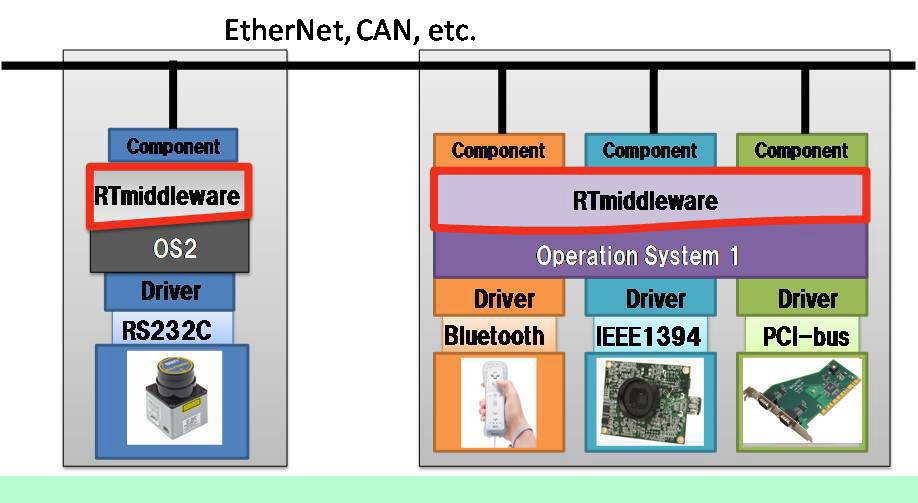
¿Cual es la utilidad de un RSF? Bien, se trata de una capa de abstracción software que sirve para que el programador se despreocupe de la implementación específica de un hardware y de todos sus detalles como drivers o APIs del fabricante. De esta forma se normaliza la programación para robots, y permite por ejemplo usar un laser dando igual la marca o modelo que sea, siempre que este tenga soporte dentro del middleware para robots.

Ahora viene lo mejor, esos componentes hardware concretos tienen sus correspondientes módulos/componentes software genéricos que homogeinizan el hardware, pero tienen que estar corriendo en un servidor al cual se conecta el software desarrollado por el usuario del robot. Bien, esto quiere decir que debe existir alguna forma de comunicarse con esos módulos para poder obtener información y controlarlo. Lo habitual, contra todo pronóstico, es que esa comunicación se realice mediante la pila de protocolos de red, haciendo uso de TCP/UDP.  ¿Por qué esto? para dar más flexibilidad de la que da el propio diseño modular, distribuir los componentes de un robot, permite la construcción de un sistema robótico mas complejo aún y por tanto más potente aunque a costa de problemas derivados de la comunicación.


Para que se entienda mejor el funcionamiento, pongo una imagen de un middleware comercial.


Los middleware más extendidos son Open source y por eso mismo son los más recomendables (si se encuentra un bug, se puede modificar, son los más extendidos por lo tanto son los que tienen mayor número de componentes..). Pero también a la hora de hacer la elección del RSF que se quiere usar en el robot, debería ser un factor muy importante la existencia de un software de simulación.

El software de simulación con normalidad se integra perfectamente con el RSF, consiguiendo que el desarrollador no necesite tener el hardware real para programar la aplicación que maneja el robot. Además, no solo simula el hardware sino también un entorno, pudiendo representar casi de forma fidedigna la respuesta del aparato en un entorno real.

Una pequeña recopilación de los RSF:

-ROS
-Player/Stage
-Miro
-UPnP
-ORCA
-Urbi
-OpenRDK
-OROCOS

domingo, 23 de septiembre de 2012

Retro review SONY VAIO P11Z


Hace poco que me he hecho con este subnotebook y a petición de un compañero de foro voy a hacer esta pequeña review.

El Sony VAIO P11Z es un netbook interesante por la cantidad de hardware extra que equipa y por su tamaño, más que por otra cosa. Su rendimiento es bastante escaso si lo comparamos con un netbook actual, ya que si se tiene en cuenta que tiene un procesador Atom 520z o 540z en las versiones más potentes (1,8GHz) ya podeis imaginaros que puede tener problemas para mover incluso algunos juegos web hechos en flash (por ejemplo el settlers online del que ya hice una review). No quiere decir que sea pésimo, sino que su procesador es la primera generación de Atom y además en la gama de bajo consumo, sin contar el chip gráfico que aunque es "moderno" es una intel GMA500 (que viene siendo la GPU prima hermana que la de algunos móviles actuales, osea un derivado de PowerVR)

Como ventajas, ese procesador y GPU hacen que tenga un consumo reducido, pero se da el caso de tener una batería de muy escasa capacidad para también ahorrar en espacio, por lo que solo tiene 2 horas de autonomía. Yo tengo la batería de alta capacidad y me dura 4 horas aproximadamente con la wifi activa, pero hace que el portátil pese mucho mas (lo digo en relación al peso del portatil). 

También se trata de un netbook muy pequeño (no tanto como los viliv pero por el estilo) con una pantalla de resolución brutal 1600 x 768 y un peso de unos 600 gramos. El teclado es muy cómodo para el tamaño que tiene, algo que no se cumple en equipos como el Jornada 720 (se que no es un netbook pero tiene teclado completo que supuestamente se puede usar con las dos manos), los viliv o Kohjinsha (que son mi debilidad pero la cordura no me deja comprarlos).

El hardware adicional que lo convierten en un must have, es el GPS,el modem 3G y la pantalla de excelente resolución. Es cierto que hace que la duración de la bateria baje, pero te dan una flexibilidad brutal para alguien que este continuamente viajando. El otro punto débil es la pésima cámara, pero es suficiente para lo poco que se suelen usar (personalmente no la uso nunca así que paso)

¿Que ocurre con el software? Todos los drivers están disponibles para windows vista, pero no me extrañaría para nada que en windows 7 sean compatibles (normalmente los drivers para Vista funcionan sin problemas en 7 al igual que lo hacian en XP los del 2000). Un SO que no he probado y que a priori parece que sera compatible, es con Android X86 que actualmente ya esta en la version ICS. También existe un software de downgrade ofertado por la propia SONY que descarga todo lo necesario para que el Vaio P11Z funcione al 100% en XP.

En cuanto a Windows 8, lo he usado con bastante satisfacción (en la entrada que hago la comparativa con Windows XP podreis leer mas al respecto). Me ha asombrado ver como se mueve mejor con la nueva versión del SO de Microsoft que con las anteriores, pero he recibido quejas sobre el mal funcionamiento del GPS. Dudo mucho que sea tan malo como lo era el del Toshiba Libretto W105 (que carecía de antena conectada al modulo). Lo recomiendo totalmente, si tienes la intención de usar uno de estos para trabajo. Piensa que cuesta cerca de 300 euros (completo y perfectas condiciones) de segunda mano un equipo que es del 2009 y con hardware  que podemos asumir que esta desfasado en comparación con otros equipos del mismo precio. Osea, es un equipo muy valorado.

En resumen, comparándolo con mi último subnotebook, el Toshiba Libretto W105, tiene un rendimiento ridículo pero su grosor es menor aunque es mas largo. Dándole una puntuación en dimensiones tiene un 7/10 pero en hardware un 4/10 frente al Libretto al que le daría un 9/10. Estamos hablando de equipos de fechas  de salida muy próximas. El consumo, el calor disipado, y el teclado físico me hacen afirmar que el VAIO es más apropiado para el trabajo y me durara más tiempo que mi añorado W105 pero solo haciendo uso de la batería de capacidad extendida que se puede adquirir en ebay por 56 euros.

miércoles, 8 de agosto de 2012

Los PowerPC vuelven a estar de moda


Los procesadores de Motorola e IBM de arquitectura RISC, están volviendo a estar en la cúspide de la tecnología. ¿Cómo es esto? Yo digo: ¿acaso alguna vez no lo estuvieron?

Apple abandono estos maravillosos procesadores en favor de los raquíticos intel, esgrimiendo motivos comerciales de abaratamiento de costes y mejoras de rendimiento sobretodo en el apartado de portátiles. Personalmente nunca me he creído esta versión, mas aun sabiendo los planes de IBM con procesadores de varios nucleos y bajo consumo antes de que intel pensara tener alguno en el mercado.

¿Por qué afirmo que ahora los PowerPC están de moda? Pues bien, se han dado las casualidades de que actualmente todo los aparatos que simbolizan el TOP de tecnología (y digo TOP REAL) tiene como protagonista un procesador de este tipo.

El Curiosity rover, esa sonda que acaba de aterrizar en Marte y que tiene como misión buscar vida, esta planeado que tenga 2 años de vida útil, pero puede alargarse hasta los 14!!! ¿Pero que pinta aquí la NASA? Pues pinta y mucho, el procesador encargado de llevar estas tareas a cabo es un RAD750, procesador basado en el PowerPC 750 a 200MHz (osea un G3 de toda la vida modificado para bajo consumo y soportar radiaciones) Se podría decir que el procesador es el de la Game Cube o la Wii. Aquí lo que cuenta es consumo potencia, y FLOPS que se pueden desarrollar, por lo que se ve evidente que si la NASA toma esta elección es porque se ha probado que son en estos ratios la mejor poción posible. PowerPC 1 - Apple 0

Siguiendo con esto, podría centrarme en que todas las consolas contemporáneas (Wii, Xbox 360, PS3) poseen un PowerPC en su corazón, de mas o menos núcleos, y a mayor o menor frecuencia. Queda claro el motivo de la elección en unos sistemas que su duración siempre se planea para al menos 5 años sin llegar a la plena obsolescencia. PowerPC 2 - Apple 0

Lo mejor, todos sabemos que el TOP500 es el ranking de los superordenadores mas potentes actuales, y que muchas veces han estado encabezados por equipos con procesadores vectoriales (los cuales requieren de una adaptación en el software a ejecutar) pero habitualmente, y concretamente ahora, esta encabezado por Sequoia http://i.top500.org/system/177556 que usa procesadores IBM Power BQC (variantes una vez mas de la familia de los PowerPC A2 multinucleos de reducido consumo) PowerPC 3 - Apple 0

Para finalizar, esta noticia: http://es.engadget.com/2012/08/04/ibm-alcanza-los-5-5-ghz-con-los-chips-system-z-y-anuncia-power7/ Power 7+  la nueva familia de la que nacerán los próximo PowerPC. Actualmente los Power7 son los procesadores de mayor velocidad del mundo con 4,4GHz SIN FORZAR EL CHIP CON TECNICAS DE OVERCLOCK (muchos podrían decir que AMD lo consiguió hace poco, pero no era así, no hablamos del mismo planteamiento) PowerPC 4 - Apple 0

Por mi parte, creo que poco hay que añadir. Aunque es cierto que Apple mejoro en difusión, no ha sido el caso de la mejora en rendimiento, ni el caso del abaratamiento de costes (siguen siendo equipos mas caros que la competencia solo justificados por el diseño). PowerPC son la crema de los procesadores de propósito general, y por ello no pienso renunciar a mis 2 PowerMac G5 Dual cores.


martes, 7 de agosto de 2012

Review de Windows 8 Consumer Review


Todos sabemos que la interfaz de Windows 8 es totalmente distinta a la tradicional de los sistemas de escritorios, aun así mantiene esa posibilidad como retrocompatibilidad con el software no adaptado a Metro. En este escritorio, no encontramos botón de inicio, lo cual es chocante para un usuario tradicional, y no permite acceder directamente a las aplicaciones desde allí salvo accesos directos en pantalla. Si quieres encontrar tu software instalado, tendrás que usar la búsqueda del sistema similar a lo que ocurre con Ubuntu desde la version 11.04 usando Unity. Yo lo entiendo como un error total, que ademas, en ambos casos , quieren copiar al spotlight de Apple sin la opción que si da MacOS X de usar la barra del Finder para acceder a las aplicaciones.

Una novedad más para los nuevos usuarios de Windows 8, sera el encontrarse que no existe la mítica X para cerrar los programas. Si sales de estos volviendo a Metro, se quedan en background corriendo de forma oculta.

Los gestos más habituales se resumen en: Para volver a Metro puedes mover el ratón hacia la esquina inferior izquierda y hacer clic. Para cerrar las aplicaciones se consigue moviendo el ratón hasta el tope de la pantalla, pinchando y arrastrando hasta el borde inferior (el opuesto) de la pantalla. Si en lugar de llevarlo al borde inferior lo llevas al centro de la pantalla lo que consigues es minimizar. La opciones de Metro se hacen  visibles haciendo el movimiento de ratón hacia esquina inferior derecha y haciendo clic. Cerrar el equipo se realiza pulsado sobre el abatar del usuario del PC y seleccionando la opción pertinente.

Otras características que he observado en el nuevo SO de Microsoft, es que a la hora de la instalación se configura el perfil del usuario con el perfil de hotmail. Esto es importante, ya que la contraseña para el inicio de sesión sera la misma que tu cuenta de hotmail. ¿Por qué? Pues bien, algunas de las novedades de Windows 8 es la total integración con la famosa nube (con la cual no estoy en absoluto de acuerdo pero habrá que aceptarla hasta que se vean los problemas que suponen, y no solo hablo del caso de Microsoft, con esta opinión quiero generalizar). 

Dado que era usuario de Windows Phone, mis contactos, mis fotos, mis correos y skydrive estaban sincronizados con mi terminal móvil. Con Windows 8, nada mas conectarte a la wifi de tu casa te encuentras con que TODA esa información, por arte de magia, esta en tu PC. Si, todo lo que estaba en mi DELL Venue Pro esta en mi SONY VAIO P11Z. La sincronización es total y transparente, es muy agradable e impresiona, es muy útil tener la nube disponible y de forma que ni te enteras que la usas, pero me reitero en que lo veo peligroso.

Pero las maravillas de Windows 8 no acaban aquí. El sistema de lectura de correos electrónicos, ha mejorado substancialmente, haciéndolo fácil de usar y gestionar. Ahora bien, el sistema es tan parecido al que usa BlackBerry en su Playbook, que no me extrañaría para nada que se estuviera violando algún tipo de patente. Pero la cosa no queda solo en eso. El uso del sistema recuerda bastante a que sera necesaria una interfaz táctil para poder usarlo con facilidad, es evidente que el ratón esta obsoleto para Metro. Esto me crea otra inquietud, los gestos que requerirá Windows 8 para usar el Metro también recuerdan en exceso a las del tablet de RIM (aunque es cierto que son ligeramente distintos) 

Un cambio que también se encuentra en el nuevo SO, es el cambio de los colores del menú de inicio precarga del sistema. ¿A cual me refiero? cuando tienes mas de un SO instalado en el mismo equipo, el menú de inicio que se muestra para seleccionar en que arrancamos, el que se modificaba antaño en el boot.ini se muestra de color azul claro y blanco mostrando incluso un icono.

Por ultimo, una reflexión personal. Dado que el uso de Metro es tan peculiar, kinect sera soportado por el SO, y las fechas de salida son tan próxima, no me extrañaría que fuera practicamente necesaria la compra del accesorio de Microsoft para poder manejar Windows en PC sin interfaz táctil.

¿Por qué hago la review ahora? El motivo es porque se acaba de saber que ha habido una filtración y la versión definitiva de Windows 8 ya corre por ahi.


lunes, 6 de agosto de 2012

Vuelven los colonos!!


 El settlers online es una nueva secuela de ese maravilloso juego de estrategia que hizo sus primeros pinitos en ms-dos. Esta vez no hace falta gastarse el dinero en un soporte de almacenamiento para un instalable, ya que podemos jugar usando un navegador y registrándose en su página Web, lo cual no quita que a los menos pacientes les permita ahorrar unos euros.

Es un juego lento, pausado, que te da tiempo para pensar y dedicarte a otras tareas en el resto del día a parte del vicio (la lentitud en general puede desesperar a veces pero todo tiene su porque). Te mete el veneno en el cuerpo de los buenos juegos, e incluso los más frikis podrán estar 24 horas al día sin parar de hacer cosas como potenciar tus edificios para asegurarse una mejor producción o entrar en el comercio. Lo normal es que con 3 horas al día sea suficiente para tener tu isla al día, pero ese tempo para ser un juego de estrategia en tiempo real, es el que hábilmente los de ubisoft han visto ideal como filón para hacer caja y apropiado para los juegos Web.

El juego se desarrolla en sus primeras fases de forma ágil, permitiéndote subir de nivel con tareas sencillas. Esto es agradable para el jugador y creo que es un acierto y es el primer cebó para crear un fenómeno de masas en cuanto salga de la fase beta. Posteriormente se vé que el tiempo se ralentiza, las cosas no suceden tan rápido como se quisiera, lo cual en parte es bueno para no generar una dependencia total que absorba al jugador el 100% de su tiempo y eso es aconsejable para no obligar a una ruptura radical . Poco a poco se crea un ambiente en el que ves que todo se centra en la economía y que debes ser un buen gestor, comienzan las conjeturas con hojas de cálculo. Amigo mio, si llegas a este punto ya no hay marcha atrás. 

El juego cada vez complica más la evolución del jugador, y este sabe que en los tiempos de producción son importantes, pero ya no puedes hacer nada para optimizar o conseguir algunos elementos importantes del juego como son los generales veteranos, las licencias de construcción, los exploradores joviales, los batidores salvajes.. ¿que hacer? Desembolsar, comprar vía SMS gemas, el elemento que facilita la vida y con el que ubisoft pretende hacer caja.

El sistema de batalla es pasivo, solo puedes rellenar a tu generales con las tropas que mejor creas puedan hacer frente al enemigo, y enviarlos al combate. Tras este planteamiento, lo único que queda es esperar al resultado del enfrentamiento.

Existen varias páginas que se han creado para gestión económica, y también simulación de batalla, pero ya blue byte esta en proceso de integrar estas opciones en el propio juego. Hay que tener en cuenta que esta en fase beta, pero lleva una gran evolución.

Valoracion, juego sesudo y para pacientes (enfermos o no), o gente con mucho cash. 7/10

Pro: El apartado gráfico, el ser online sin instalación y tratarse del settlers

Contras: el juego es flash por lo que es pesado para equipos como atoms antiguos, el componente social no es muy evidente al margen de gremios que aportan poco nuevo al juego individual (chats y poco mas). Por último los precios en gemas de algunos elementos del juego son excesivos. Parece que en poco tiempo se mejoraran estas cosas, al menos una de ellas cuando entren en acción los PvP (player versus player) que se desarrollarán en terrenos de batalla neutrales.

¿ Windows 8 por fin desbancará a Windows XP ?


Desde que Microsoft tuvo la feliz idea de sustituir Windows XP, ninguno de los SO sacados hasta la fecha me han convencido, y creo que siempre he tenido razón al afirmar que ni de lejos estaban a la altura en rendimiento del sucesor de Windows 2000. Es por esto que he hecho algunas pruebas con Windows 8 en un equipo de especificaciones pobres y he comparado los resultados con la mismas configuración hardware y el XP.

Para empezar, tengo que recordar que para poder hacer una comparativa lo mas fiel posible a rendimiento y servicios entre los dos sistemas operativos, en Windows XP debería haber instalado Origami Experience 2, pero no lo he hecho. El motivo, es porque la interfaz METRO de Windows 8, no es ni mas ni menos que una evolución de lo que Microsoft quiso crear en el 2006 con el Origami Project y que dio lugar a los dispositivos UMPC (que posteriormente han evolucionado a los tablets actuales y que ahora estaba sufriendo una retroevolución a sus orígenes integrando teclados físicos).

Tenemos Windows 8 Release Preview 32bits para asegurarnos un entorno de escritorio, y Windows XP Profesional 32bits con service pack 3. El equipo donde se han puesto a funcionar ha sido un SONY VAIO P11Z/G con 2GB de RAM, procesador Atom 520z 1,33GHz y grafica intel GMA 500.

Con estas características, he observado un rendimiento superior en aplicaciones bajo Windows 8. Concretamente para ser más exactos, corriendo chrome y jugando al juego Settlers Online (que me gustaría analizar mas adelante). Este juego funciona con flash, y la respuesta del juego es peor al usarse en Windows XP. Esto da idea de una mejora en la gestión de procesos, y del rendimiento de los gráficos. Hace poco salieron unas estadísticas que respaldaban la mejora notable que sufrian las tarjetas gráficas bajo Windows 8 frente a Windows 7, y no descartaría que fuera extensible para XP.

http://blogs.msdn.com/b/b8/archive/2012/07/23/hardware-accelerating-everything-windows-8-graphics.aspx

Otro dato que ya era conocido es la velocidad de arranque del sistema, que se ve reducida, pero tampoco sorprende al hacer uso de UEFIs y particiones con precargas de drivers. Era uno de los objetivos de Microsoft y a fe que lo han conseguido.

En general, parece que el nuevo Kernel híbrido de Windows 8, sabe que tiene que hacer para dar una buena respuesta al usuario. Pese a que Metro gracias a sus tiles actualizables pudiera parecer que consumirían mas recursos no es así. 

En Windows XP, nos encontramos con un entorno que a priori parece con una respuesta más fluida, pero no se hasta que punto esto es real o solo una impresión infundada por la familiaridad del entorno. La sensación de mayor control sobre la máquina al tener todo a mano, y ver como funcionan aplicaciones antiguas, hacen dudar.

Bajo mi punto de vista, y por lo que he podido comprobar, Windows 8 será un digno sucesor de Windows XP en cuanto a rendimiento. Es importante el cambio para los usuarios que tengan equipos antiguos y quieran seguir dándole vida a sus equipos, aunque el cambio costará trabajo de asimilar por el cambio de filosofía que supone. Ahora ya no hay escusas para mantenerse en XP salvo que seas incapaz de adaptarte. Mejor rendimiento, la posibilidad de acceder a la nube de Microsoft por defecto, y muchos nuevos servicios gracias a METRO. Rejuvenecer el equipo, o solo hacer que rinda mejor con algunas aplicaciones, hacen que piense que al fin, han dado con la tecla para desbancar al otro producto de la misma factoría.

viernes, 3 de agosto de 2012

Taller C/C++. CMake (Olvidando el Makefile manual) Parte 2

Bueno, para completar el asunto de CMake he de terminar diciendo como se usa. Saber hacer un CMakeLists.txt no vale para nada si no se sabe como ha de usarse.

En el terminal, dentro de la carpeta del proyecto, en el caso de un CMakeLists.txt que contenga instrucciones de instalación, habría que hacer:

~$ mkdir build
~$ cd build
~$ cmake ..
~$ make
~$ make install

Hay que considerar que a cmake se le puede llamar con opciones, así que la sintaxis exacta sería:

cmake [opciones] ruta

En el caso de que nuestro CMakeLists.txt sea simple, podemos hacer directamente una llamada de la siguiente forma:

~$ cmake .
~$ make all
 Yo suelo hacer uso de esta última, ya que no es habitual que en un proyecto personal se quiera hacer una instalación. Espero que os sirva de ayuda.

jueves, 2 de agosto de 2012

Taller C/C++. CMake (Olvidando el Makefile manual)

Poco a poco hemos ido desde lo más sencillo a lo más complejo en lo que a programación en C/C++ respecta dentro de GNU/Linux. Ahora llega el momento de hablar de herramientas potentes que valen para generar ficheros de configuración, paquetes y lo que nos interesa ahora mismo, ficheros Makefile de forma "automática". Realmente seguirás necesitando especificar de una manera u otra algunos de los contenidos del fichero. Por ello yo soy más partidario de crear mi propio Makefile a mano, con el que tener un control total de lo que pasa, pero para proyectos de gran tamaño en los que hay varias versiones (una release y otra debug) puede ayudar.

Existen varías opciones para llevar a cabo estas tareas, me centraré en Autotools (automake), Cmake, y qmake (para proyectos que usen QT). Los IDE de desarrollo más avanzados ya integran estas herramientas, e incluso existen algunas interfaces gráficas que ayudan a la generación del Makefile como son la GUI de Cmake o el imake, pero que no trataré en el taller pero es bueno que sepais de su existencia.

CMake

Lo primero de todo instalar CMake: ~$ sudo apt-get install cmake

Al igual que el fichero Makefile que generamos a mano anteriormente (y del cual ahora hay que olvidarse), debemos crear un fichero llamado CMakeLists.txt dentro del directorio donde se encuentra nuestro software.

El CMakeLists.txt no sirve para generar únicamente un Makefile, así que me ceñire a una sintaxis simple y más que suficiente:

#Nombra al proyecto con el nombre bloguero, gracias a esto se definen 2 variables que pueden usarse dentro del CMakeList.txt mas adelante, ${BLOGUERO_SOURCE_DIR} directorio del codigo fuente, y ${BLOGUERO_BINARY_DIR} directorio donde se encuentran los compilados.
PROJECT(bloguero)

#Indica que vesión mínima de cmake se necesita. Si no se indica puede dar warnings.
CMAKE_MINIMUM_REQUIRED(VERSION 2.6)

#Añade el directorio ./src a la lista de directorios que compone el proyecto. Se pueden añadir tantos directorios como se necesiten, repitiendo esta línea y poniendo el nombre. Dentro del directorio, en este caso src debe existir otro fichero CMakeLists.txt
ADD_SUBDIRECTORY(src)

#Define una variable NOMBRE_EJECUTABLE dentro de la cuál se almacena el nombre de nuestro programa, bloguero
SET(NOMBRE_EJECUTABLE bloguero)

#Define para el compilador, en este caso opciones de compilación
ADD_DEFINITIONS( "-Wall -O2 -ansi -pedantic" )

#Para buscar una librería que pueda necesitarse en la compilación o en el CMakeLists.txt . En NAMES se indica el nombre la librería,y en PATHS las rutas donde debe buscar. LIB_SERIAL será una variable que se creará con el resultado de la búsqueda.Al igual que existe un FIND_LIBRARY también existe un FIND_PROGRAM para buscar librerías, que sigue la misma sintaxis
FIND_LIBRARY(LIB_SERIAL
             NAMES libserial
             PATHS /usr/lib
           /usr/local/lib)

                 
#Si no se encontró la librería se muestra un mensaje de error. Hay varios tipos de mensajes, como STATUS y varios tipos de condiciones para el IF, NO
IF(LIB_SERIAL)
    #Añade la librería para el enlazado
    TARGET_LINK_LIBRARIES(bloguero LIB_SERIAL)
ELSE(LIB_SERIAL)

    MESSAGE("imposible encontrar la libreria libserial")
ENDIF(LIB_SERIAL)

#Incluye directorios para los ficheros de cabecera en el proyecto
INCLUDE_DIRECTORIES(./cabeceras)
#Incluye directorios para buscar librerías en el proyecto
LINK_DIRECTORIES(./librerias)

#Indica el nombre del ejecutable contenido en NOMBRE_EJECUTABLE y los ficheros fuente que se usaran (fichero1.cpp,fichero2.cpp...) para la compilación. Si quisiéramos que en lugar de un ejecutable, compilará en forma de librería, se haría con la siguiente instrucción ADD_LIBRARY(bloguerolib SHARED fichero1.cpp fichero2.cpp) donde SHARED se puede sustituir por STATIC en función de si queremos una librería dinámica .a o estática .so
ADD_EXECUTABLE(${NOMBRE_EJECUTABLE} fichero1.cpp fichero2.cpp fichero3.cpp)

#Indica que el ejecutable cuyo nombre esta almacenado en la variable NOMBRE_EJECUTABLE requiere para enlazar la librería pthread (lpthread)
TARGET_LINK_LIBRARIES(${NOMBRE_EJECUTABLE} pthread)

#Instala el ejecutable bloguero que se encuentra en la carpeta raíz del proyecto en el directorio /usr/local/bin si quisieramos instalar una libreria, en destination sustituiríamos bin por lib y se instalaría en /usr/local/lib Como se puede observar, se indican también los permisos que tendra trás la instalación
INSTALL(FILES ./bloguero
        DESTINATION bin
        PERMISSIONS OWNER_READ OWNER_EXECUTE GROUP_READ GROUP_EXECUTE WORLD_READ WORLD_EXECUTE)

En este CMakeLists.txt me he explayado un poco, y he puesto cosas que no son necesarias en absoluto. He faltado un poco a la palabra de simple, pero ha sido para moestrar un poco la potencia. Un ejemplo super simple sería:

PROJECT( bloguero )
ADD_EXECUTABLE( bloguero main.cpp)

Un Ejemplo intermedio en complejidad:
PROJECT( bloguero )
SET(LIBSRC bloguerolib )
SET(SRC bloguero )
ADD_LIBRARY( bloguerolib SHARED ${LIBSRC} )
ADD_EXECUTABLE( bloguero ${SRC} )
TARGET_LINK_LIBRARIES( bloguero bloguerolib )
 En este se genera una librería dinámica .so y después se incluye para el enlazado para la generación del ejecutable.